
-
WEcabin Designer #3 - Projektowanie interfejsu operatorskiego 07/02/2026 15:05:00WEcabin Designer #4 - Konfiguracja wejść i wyjść cyfrowych 07/03/2026 12:00:00WEcabin Designer #2 - Magistrala CAN i tagi 07/01/2026 13:20:00WEcabin Designer #1 - Wstęp do środowiska 07/01/2026 11:40:00
Left Banner
Najczęściej oglądane produkty
Najczęściej oglądane produkty
Wszystkie produkty
NGE12I05-P1J Zasilacz...
68,88 zł
- Obecnie brak
EDS-4008-4P-2GT-2GS-LVA-T...
9 098,31 zł
- Obecnie brak
EDS-4008-4P-2GT-2GS-LVB-T...
10 751,43 złOferty tygodnia
![hover-image]()
- -21%
FP4043TN-E Sterownik PLC z wbudowanym HMI+1 slot na I/O1 423,54 zł Normalna cena 1 801,95 złDostępnych: 42Days Hrs Mins Secs 
- -80,00 zł
HLG-240H-24 Zasilacz LED 240W 24V 10A247,18 zł Normalna cena 327,18 złDostępnych: 10Days Hrs Mins Secs 
- -187,00 zł
LC1D12BD Stycznik mocy TeSys D AC3 12A 3P 1 NO+NC Zaciski śrubowe69,39 zł Normalna cena 256,39 złDostępnych: 122Days Hrs Mins Secs Potrzebujesz pomocy?
Ostatnie artykuły
-
WEcabin Designer #3 - Projektowanie interfejsu operatorskiego 07/02/2026 15:05:00WEcabin Designer #4 - Konfiguracja wejść i wyjść cyfrowych 07/03/2026 12:00:00WEcabin Designer #2 - Magistrala CAN i tagi 07/01/2026 13:20:00WEcabin Designer #1 - Wstęp do środowiska 07/01/2026 11:40:00Integracja cobota Schneider Electric – budowa mobilnego stanowiska testowegoAutor Adrian Godlewski 03/11/2026 15:00:00
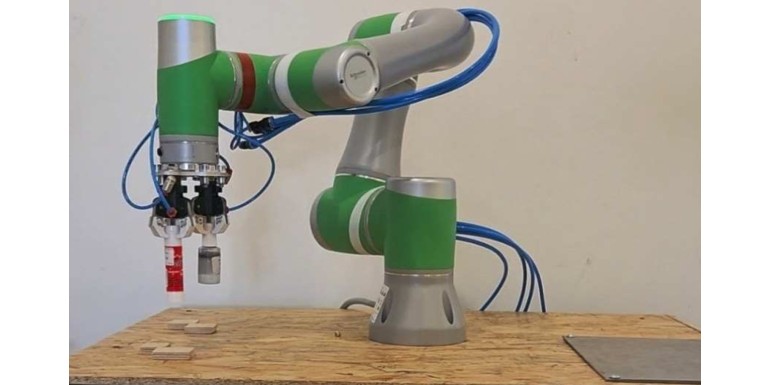
Mobilne stanowisko dydaktyczno-badawcze
W praktycznych aplikacjach roboty współpracujące coraz częściej pracują jako element większego systemu sterowania. W Shemeck postanowiliśmy sprawdzić, jak w rzeczywistej integracji sprawdza się cobot Schneider Electric z serii Lexium współpracujący z dodatkowym nadrzędnym sterownikiem PLC Renu Electronics. W tym celu zbudowaliśmy mobilne stanowisko testowe, które pozwala analizować zarówno aspekty integracyjne, jak i rzeczywistą powtarzalność robota.
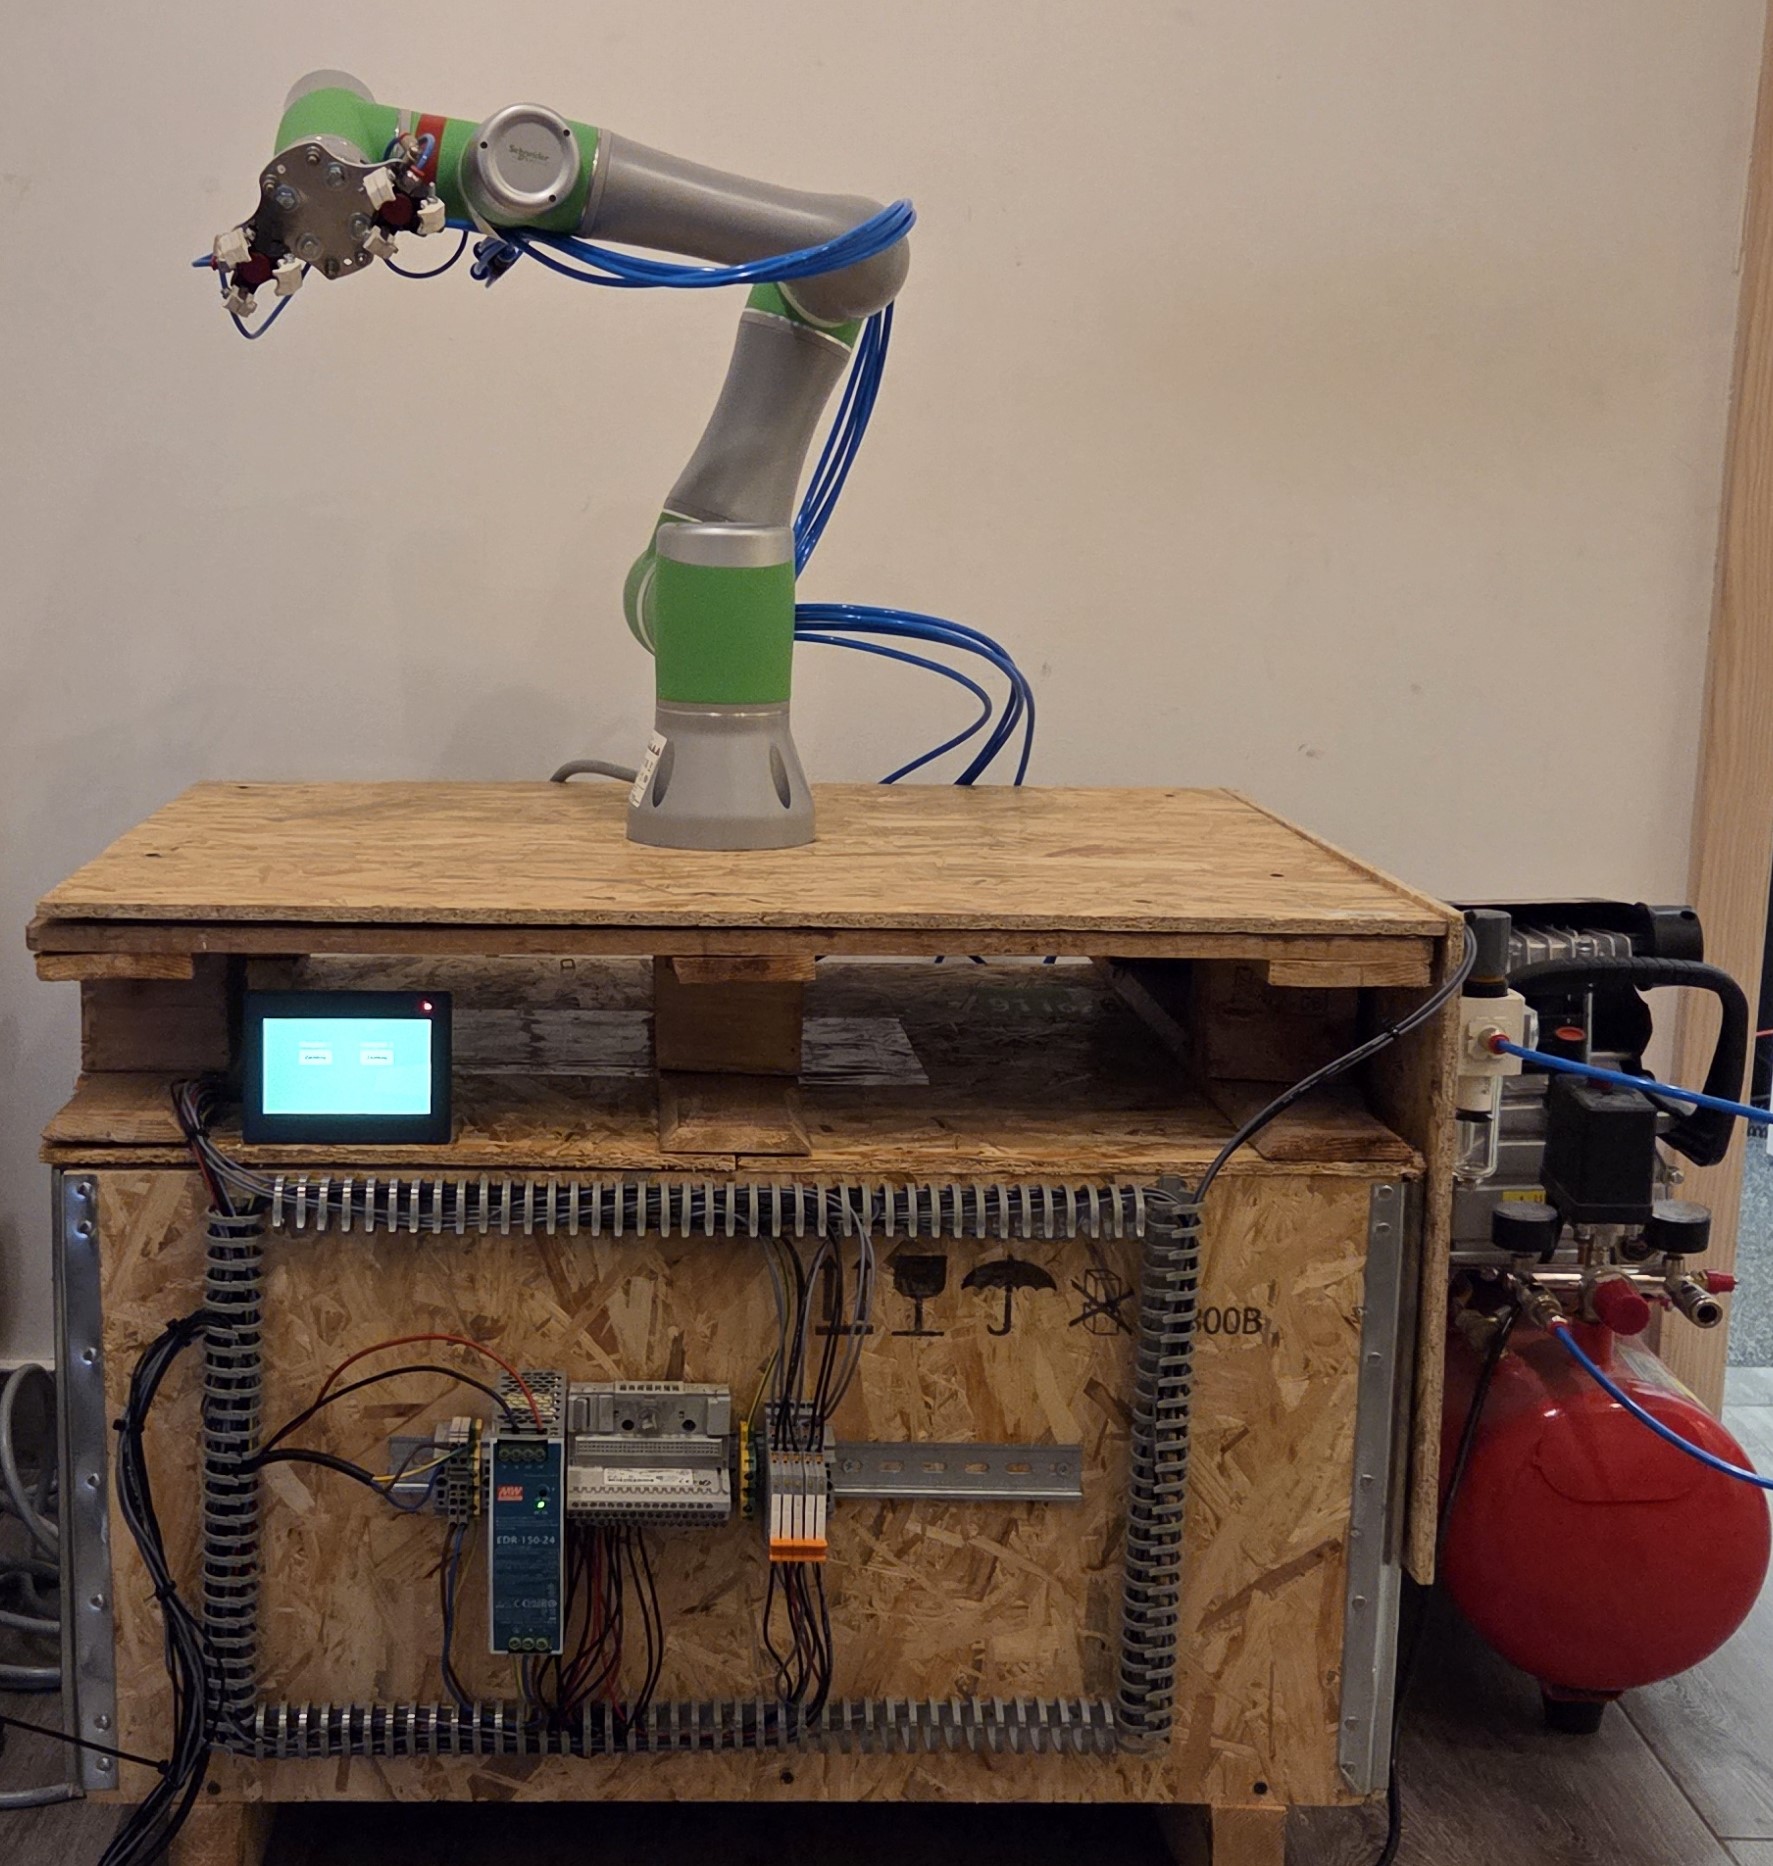
Układy sterowania
W naszym układzie mamy jasny podział ról. Za precyzyjny ruch, kinematykę, bezpieczeństwo i główną logikę odpowiada dedykowany przez producenta kontroler robota. Z kolei sterownik PLC z wbudowanym panelem HMI od Renu Electronics pełni rolę jednostki nadrzędnej oraz interfejsu operatorskiego. Postawiliśmy na klasyczną integrację przez I/O (logika 24V DC). Zmapowaliśmy sygnały między systemami, dzięki czemu z poziomu panelu HMI od Renu możemy zarządzać cyklem pracy i wybierać odpowiednie programy.
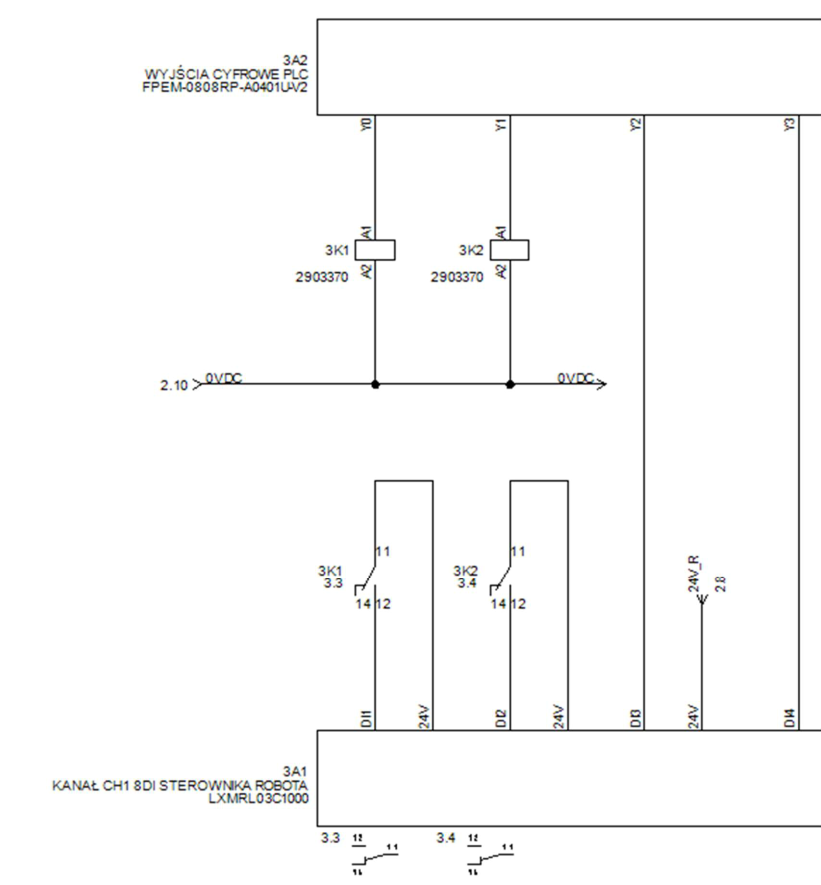
Rys. 1. Fragment schematu mapowania sygnałów
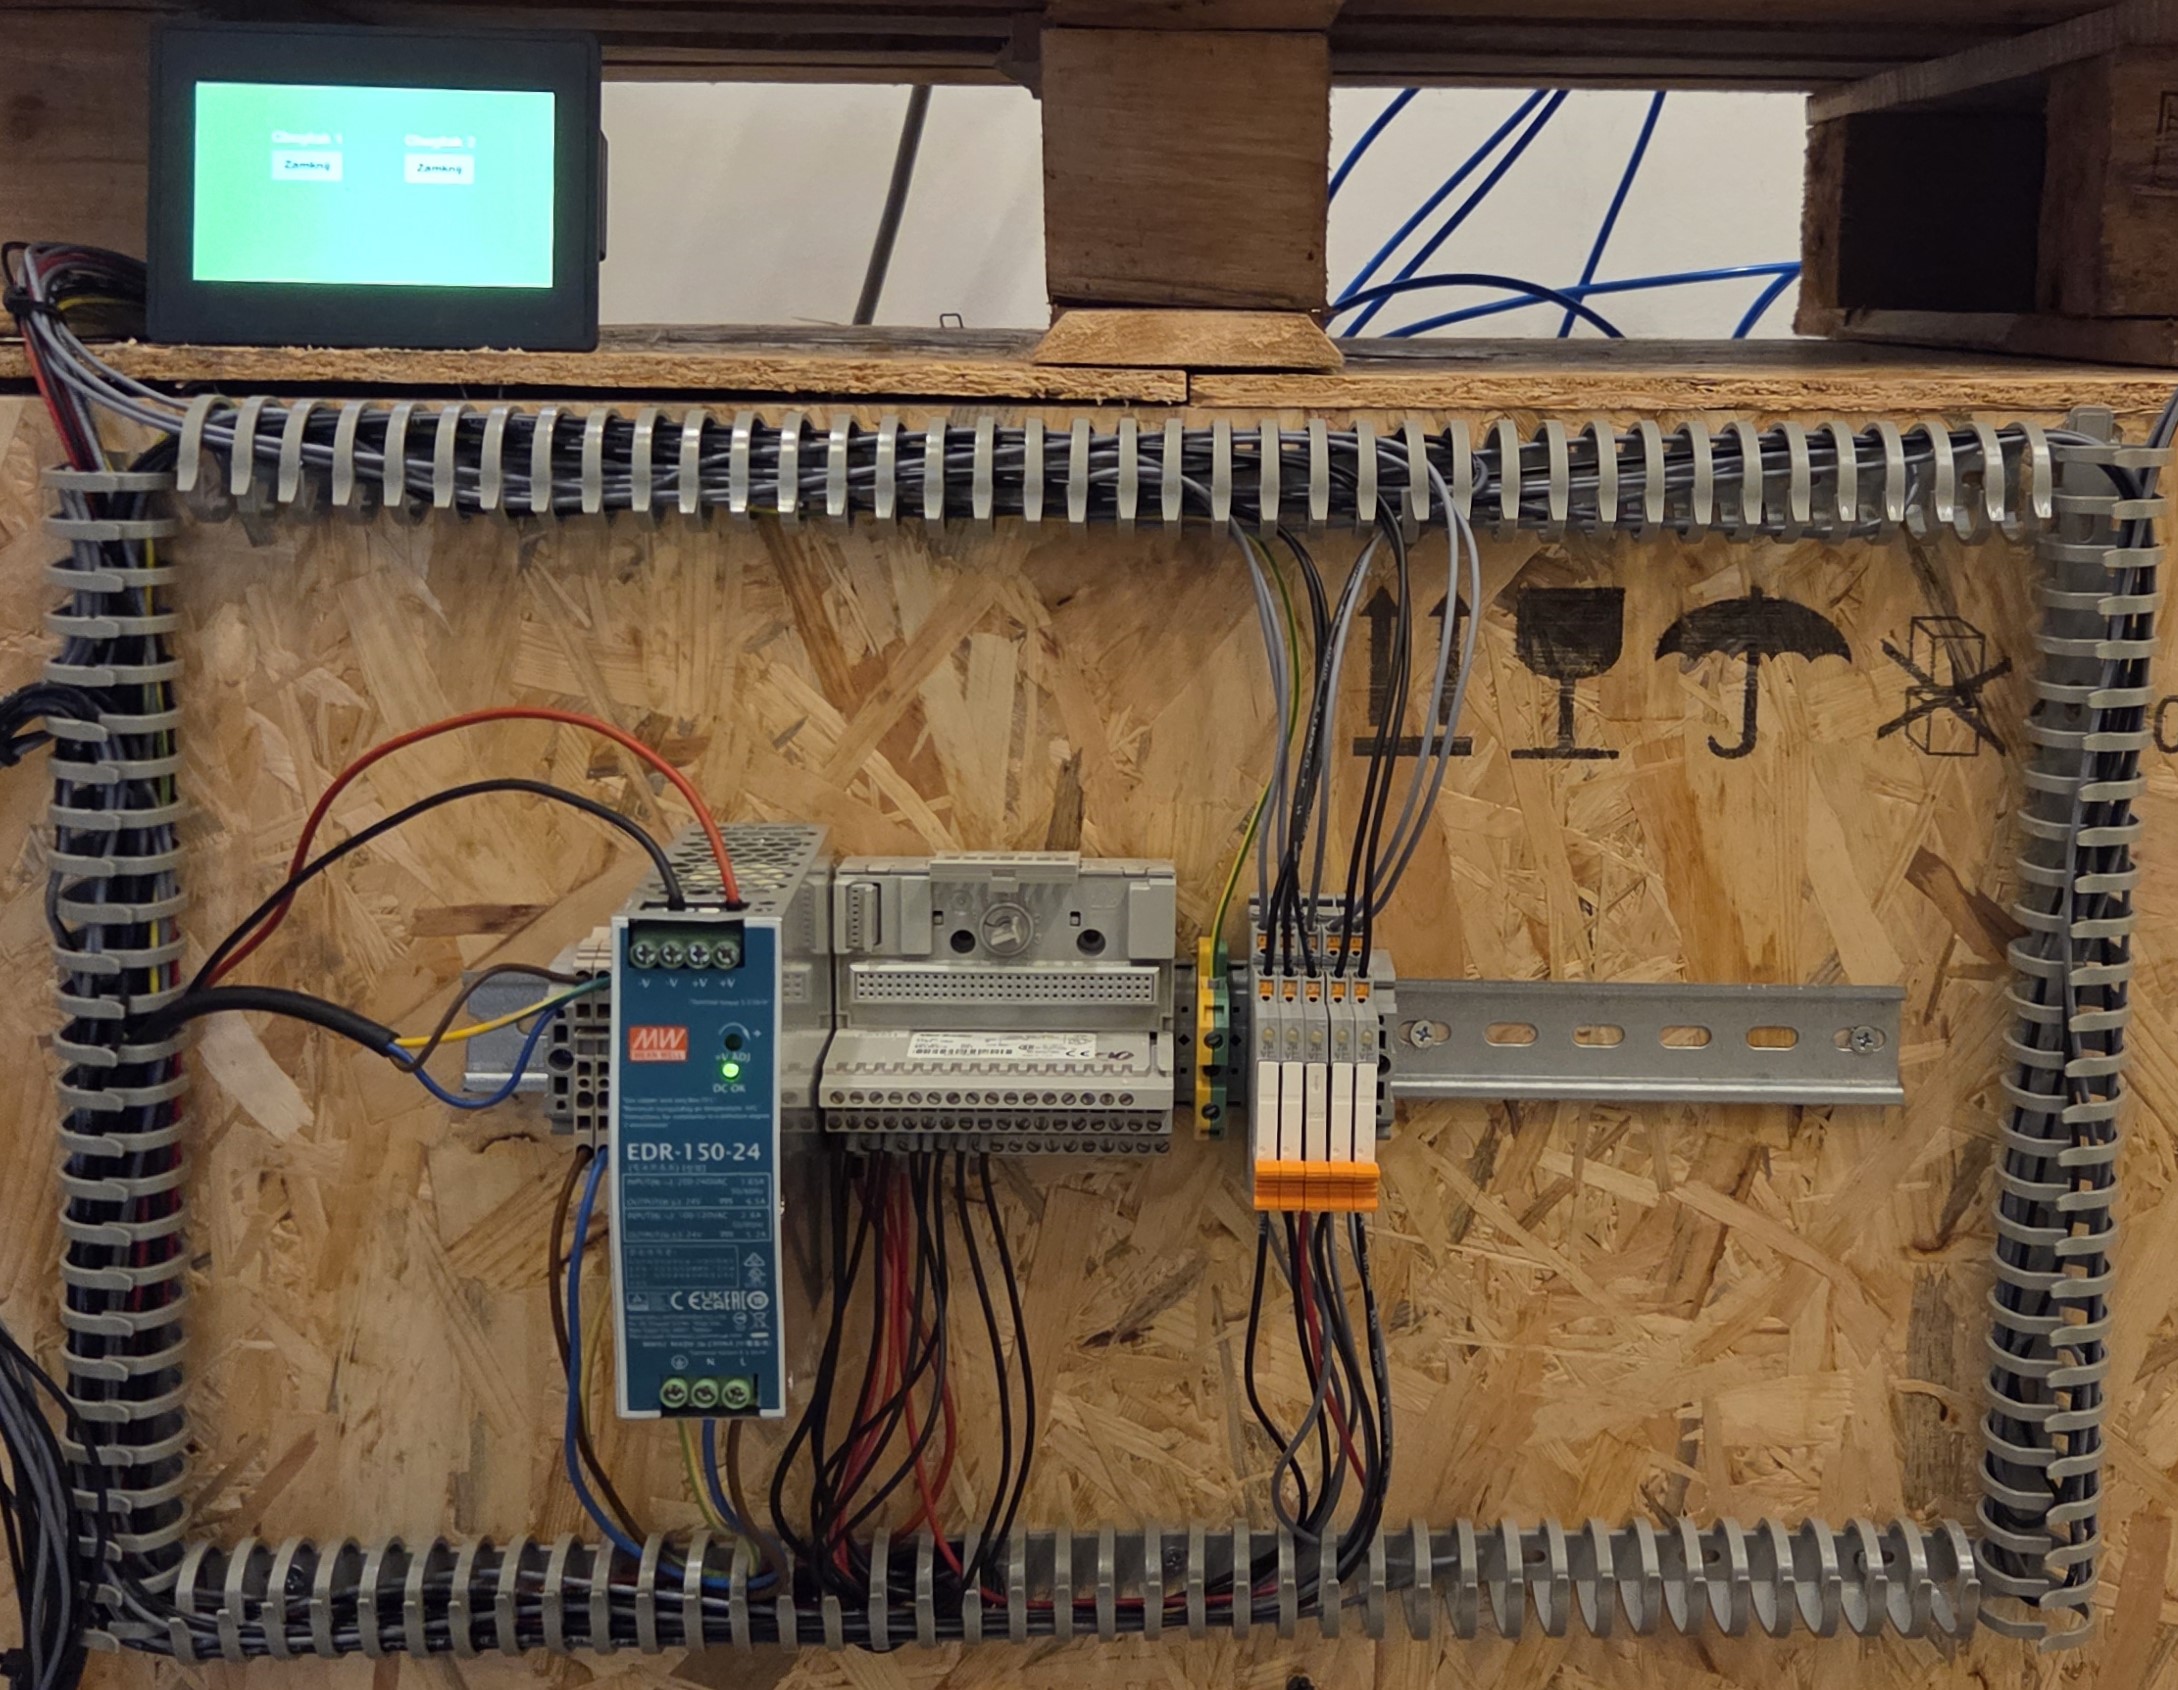
Rys. 2. Nadrzędny system sterowania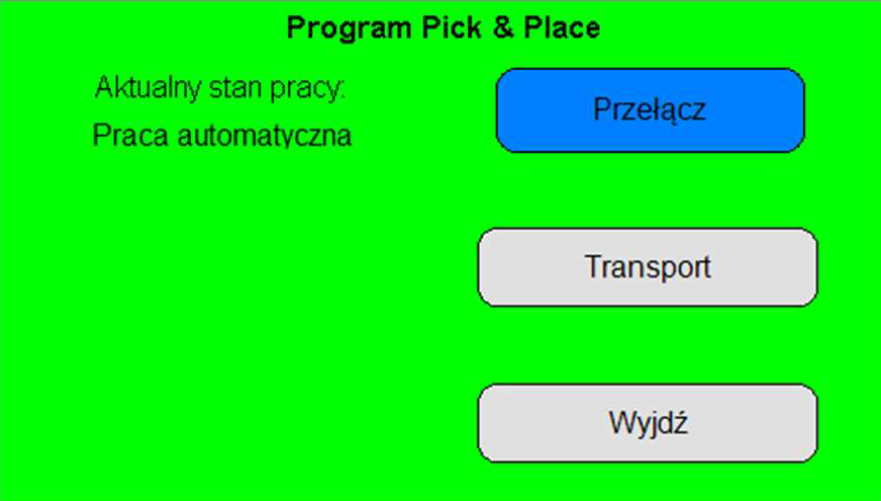
Rys. 3. Widok ekranu panelu HMIProgramowanie i bezpieczeństwo
Sam proces tworzenia ruchów odbywa się w środowisku EcoStruxure Cobot Expert, które opiera się na intuicyjnym edytorze blokowym. Pozwala to na szybkie definiowanie trajektorii i konfigurację stref bezpieczeństwa. Podprogramy można tworzyć również dodatkowo za pomocą języka tekstowego. Jednym z istotnych wniosków z naszych testów jest brak trybu offline podczas pracy w edytorze graficznym. Oznacza to, że każda zmiana programu wymaga aktywnego połączenia z robotem. Obejściem tego jest pisanie programów w języku tekstowym, a następnie ich implementacja w postaci podprogramów, co nie wpływa na rzeczywistą pracę robota
W kontekście bezpieczeństwa skupiliśmy się na zdefiniowaniu tzw. wirtualnych ścian. Ponieważ nasze stanowisko jest mobilne i niekotwione, ustawiliśmy limity ruchu tak, aby ramię nie miało możliwości wyjechać poza obrys podstawy. Do tego doszła kalibracja czułości na kolizję (Collision Protection). Dzięki temu maszyna może bezpiecznie pracować bezpośrednio przy człowieku bez fizycznych wygrodzeń.
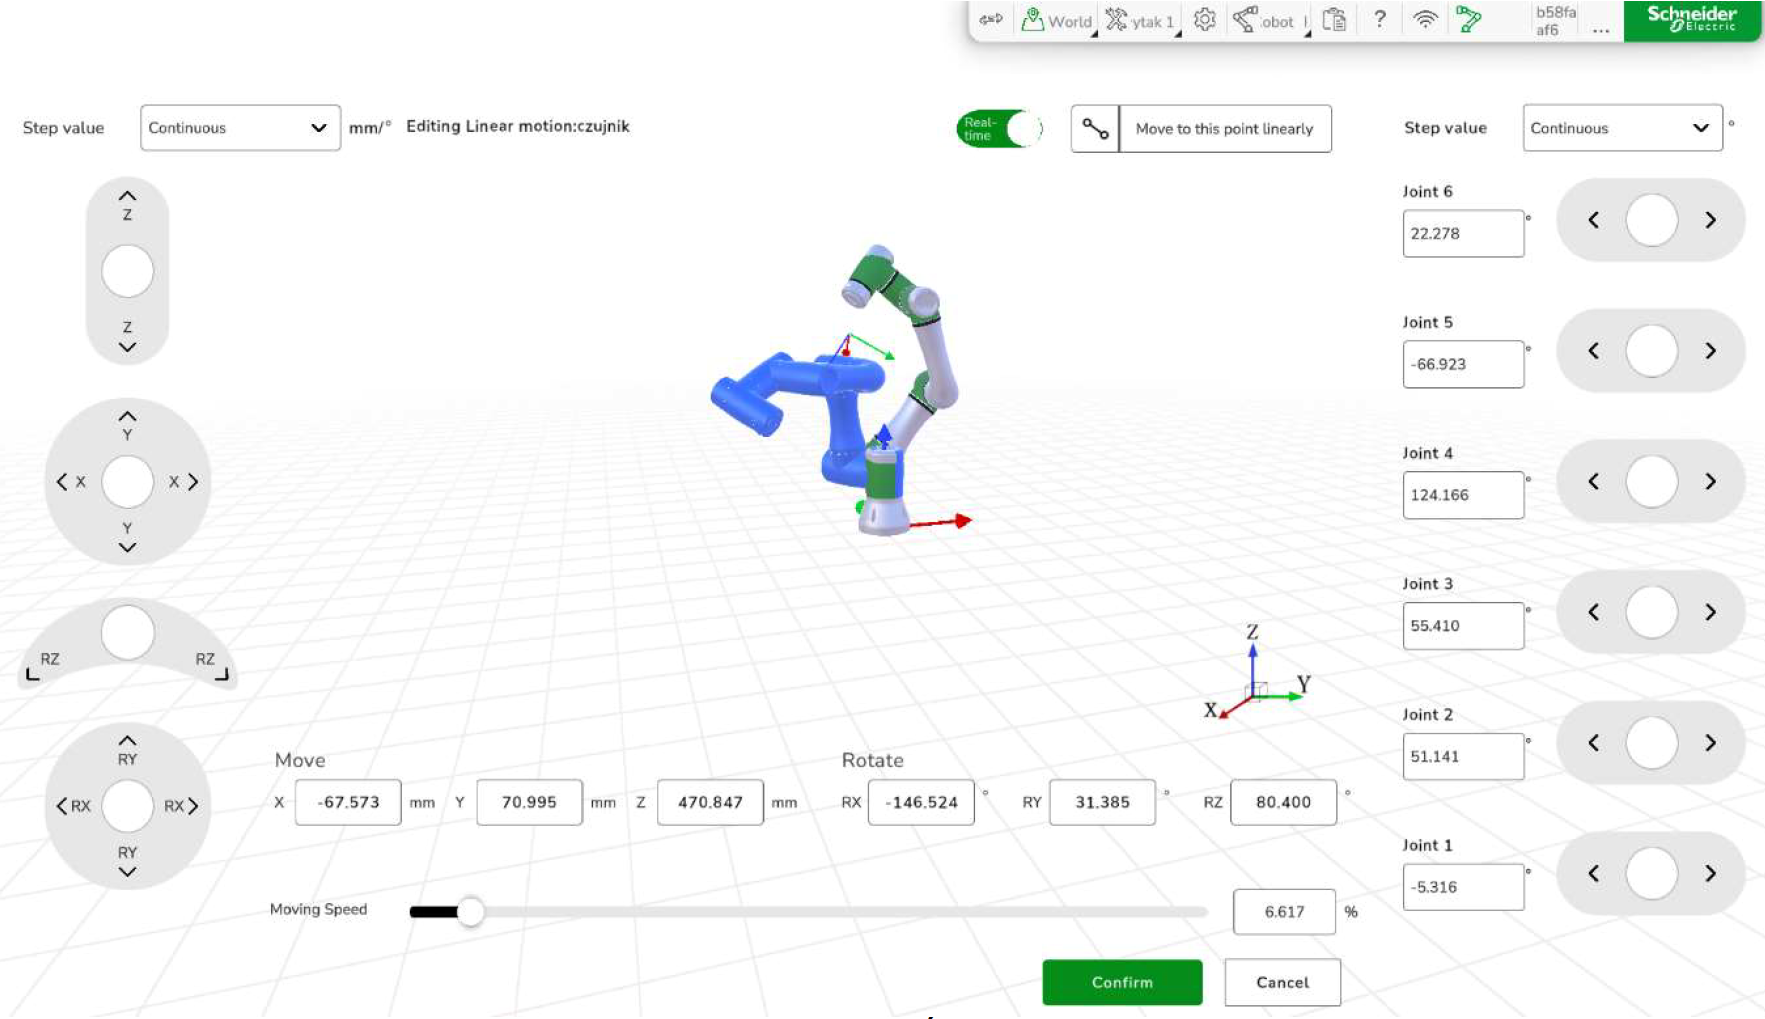 Rys. 4. Panel manualnego sterowania
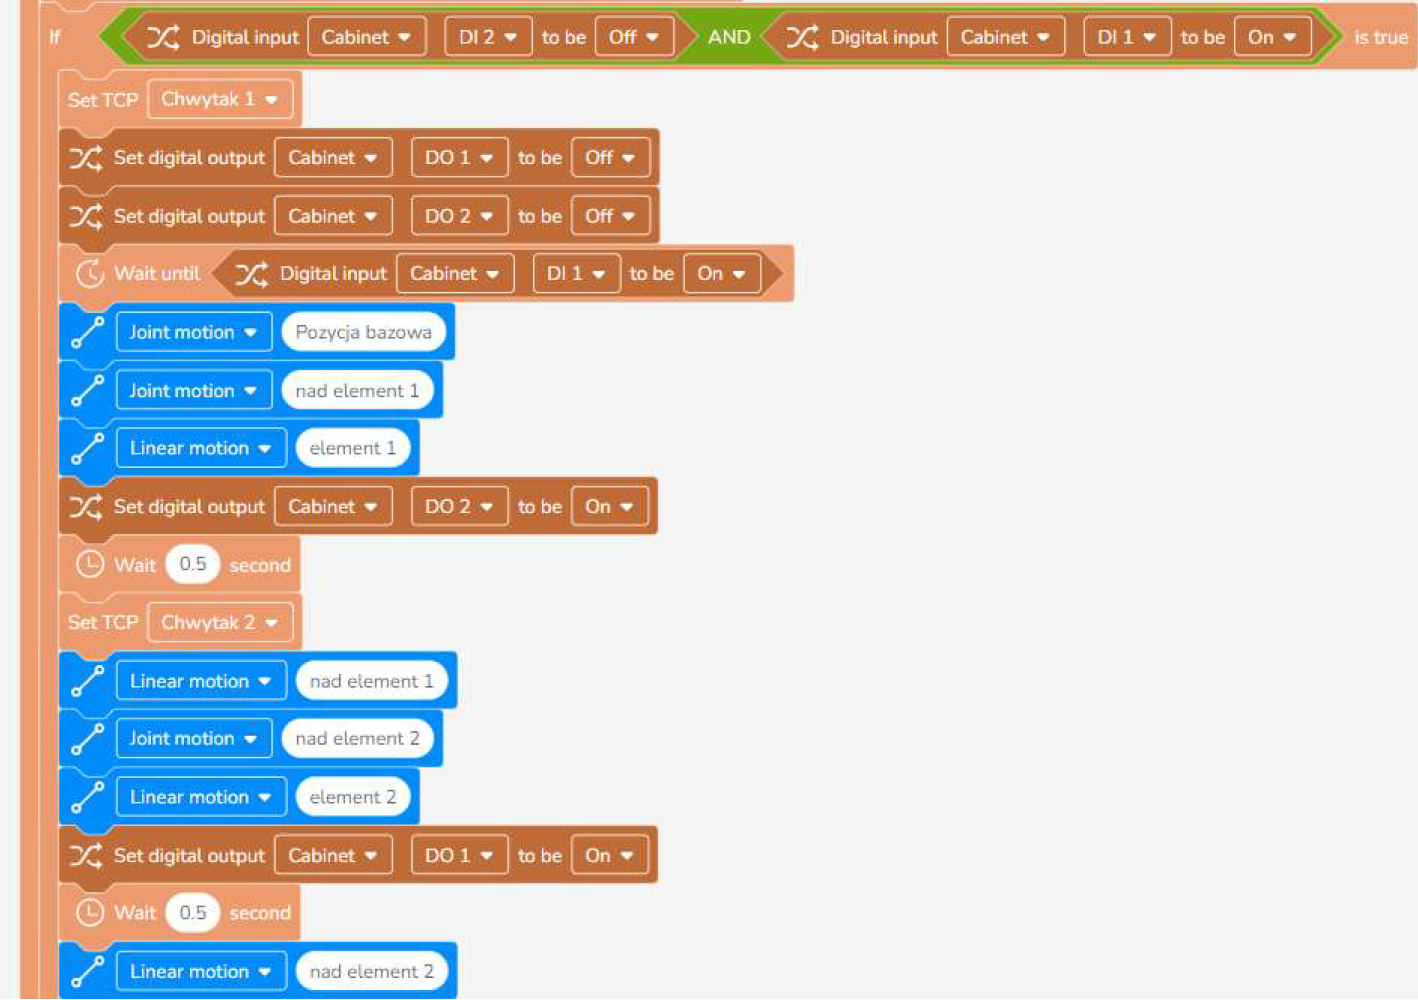
Rys. 5. Fragment programu w edytorze blokowymChwytak i logika Pick & Place
Wykorzystaliśmy chwytak pneumatyczny z dwoma niezależnymi szczękami. Zasilany jest z układu pneumatycznego z zespołem przygotowania powietrza oraz dwoma elektrozaworami 5/2. Podłączyliśmy je pod wyjścia cyfrowe kontrolera robota. Takie rozwiązania pozwalają na chwytanie dwóch detali w jednym cyklu transportowym. Do regulacji dynamiki użyliśmy zaworów dławiąco-zwrotnych, co pozwala na płynne domykanie chwytaka bez zbędnych szarpnięć.
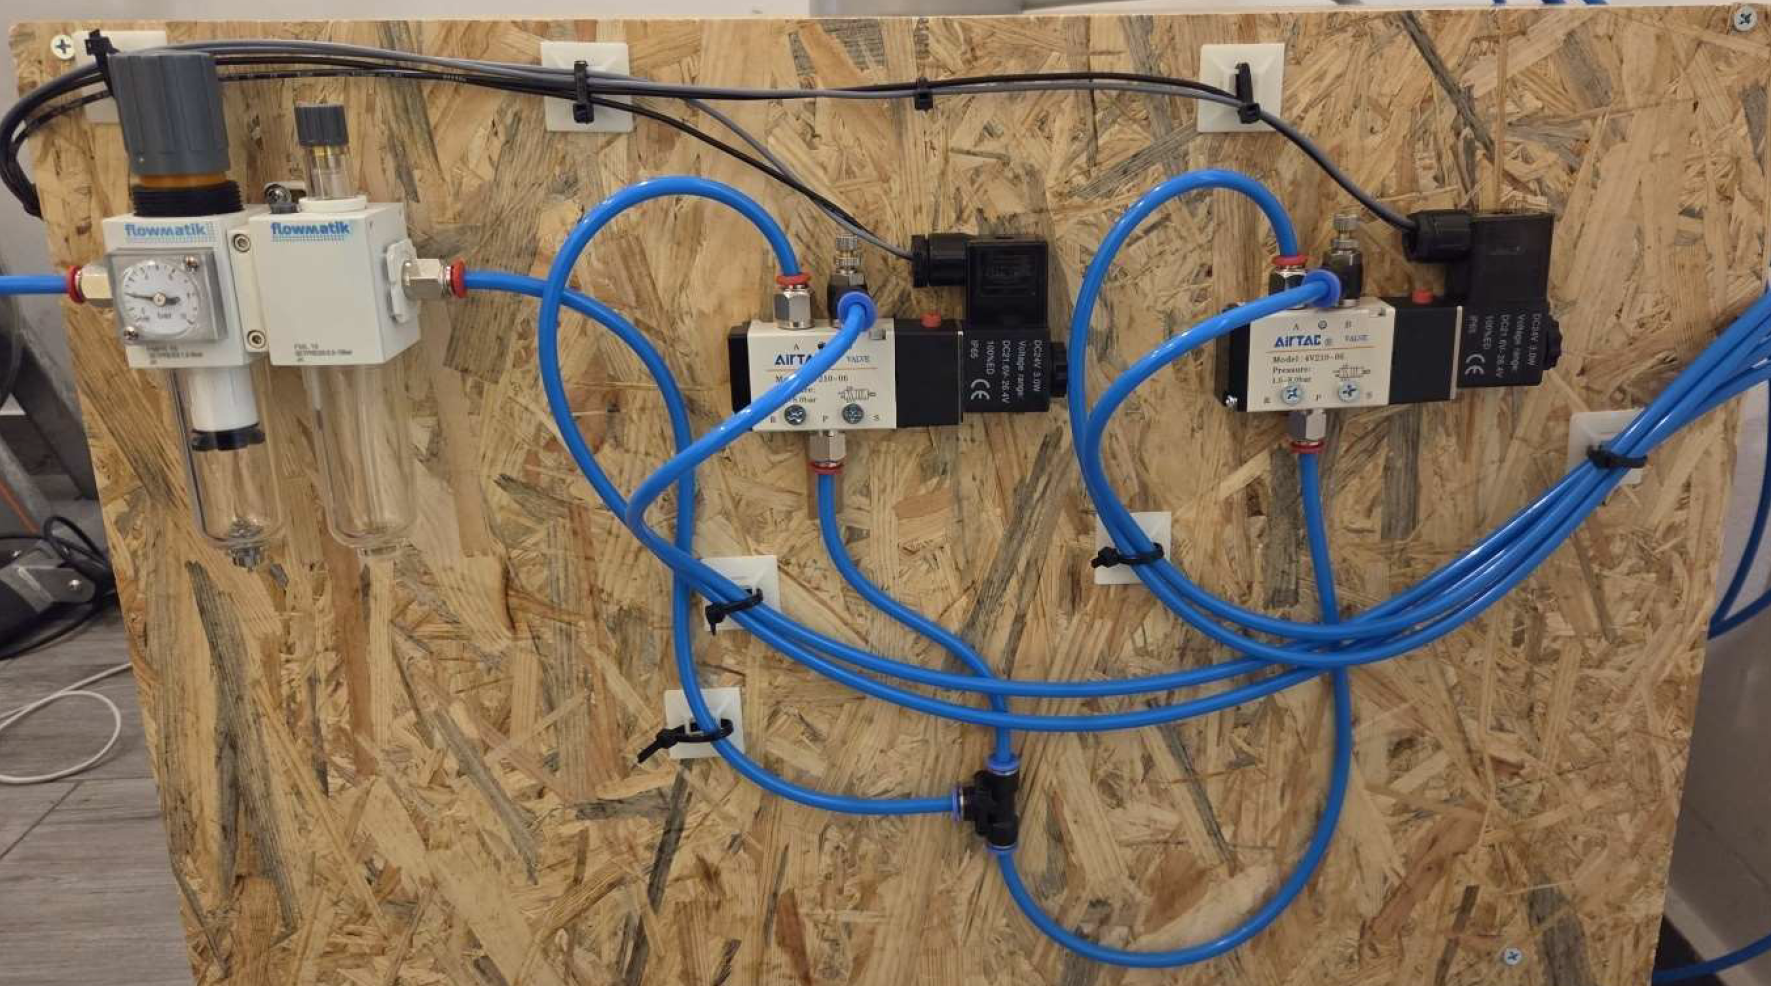 Rys. 6. Układ pneumatyczny
Ile warte są dane z katalogu?
Poddaliśmy cobota testom powtarzalności przy użyciu czujnika zegarowego o rozdzielczości 0,01 mm. Pomiary przeprowadziliśmy w serii 11 powtórzeń dla każdej osi.
Wyniki potwierdziły powtarzalność na poziomie 0,02 mm, co jest zgodne z dokumentacją producenta. Należy jednak pamiętać, że czujnik o rozdzielczości 0,01 mm znajduje się już na granicy możliwości pomiaru tak niewielkiej tolerancji. Niemniej jednak, uzyskane dane potwierdzają bardzo wysoką jakość mechaniczną napędów.
Dlaczego w ogóle o tym piszemy?
Budując własne stanowiska testowe, możemy w praktyce sprawdzać zachowanie komponentów automatyki przemysłowej oraz lepiej poznawać ich możliwości integracyjne. Takie podejście pozwala nam nie tylko weryfikować dane katalogowe producentów, ale również analizować rzeczywiste zachowanie systemów w konkretnych scenariuszach aplikacyjnych. Mobilne stanowisko badawcze stanowi dla nas praktyczne środowisko testowe, które pokazało, że robot Schneider Electric z nadrzędnym sterowaniem PLC to elastyczna baza, którą można sprawnie spiąć w jeden, stabilny system z powodzeniem wykorzystywany w wielu aplikacjach przemysłowych.